Nálet a sběr snímků
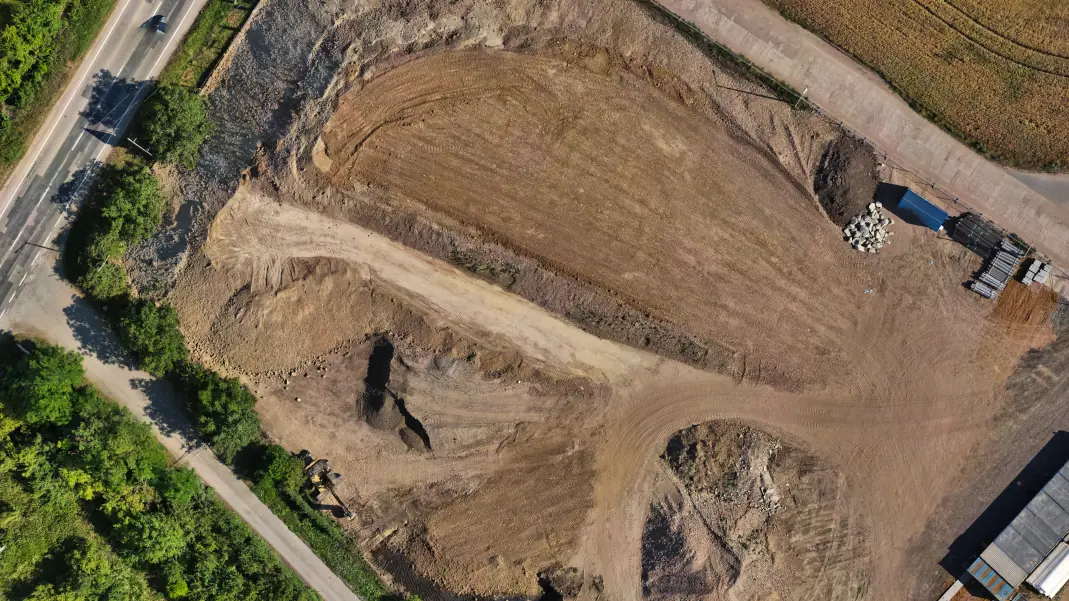
Dron s RTK modulem naletí nad haldou předem naplánovanou trasu tak, aby se sousední fotografie překrývaly obvykle ze 75–85 %. Poloha každé fotky se zaznamenává centimetrově přesně díky RTK korekcím, takže odpadá nutnost rozmisťovat po hale klasické vlícovací body.
Mračno bodů a digitální model terénu
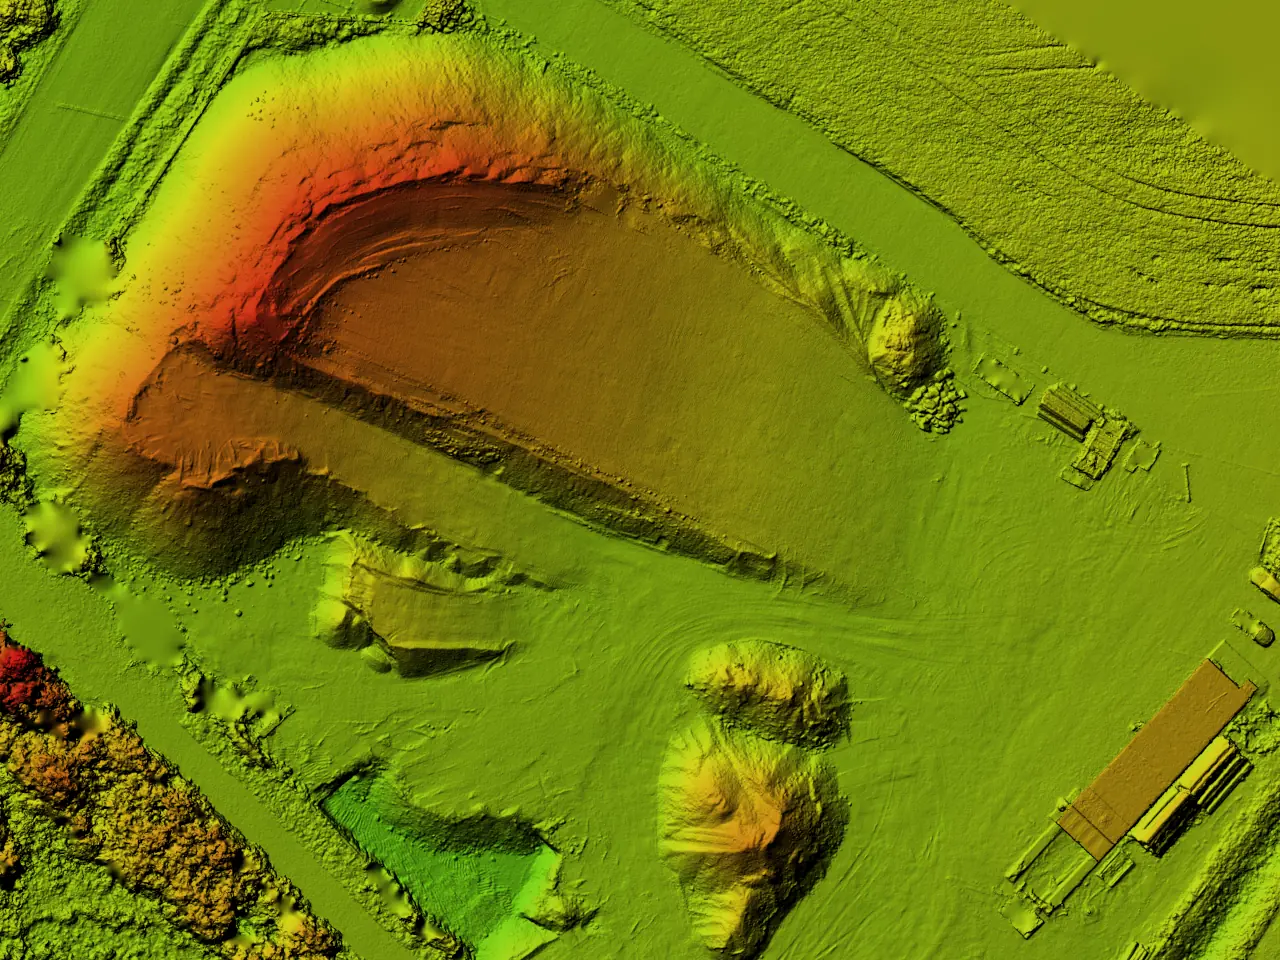
Desítky až stovky fotografií se ve fotogrammetrickém softwaru spojí do hustého mračna bodů — u větší lokality může jít o desítky milionů bodů, z nichž každý má přesnou souřadnici X, Y, Z. Z mračna bodů se interpolací spočítá digitální model povrchu haldy — spojitá plocha popisující její skutečný tvar.
Samotný výpočet objemu
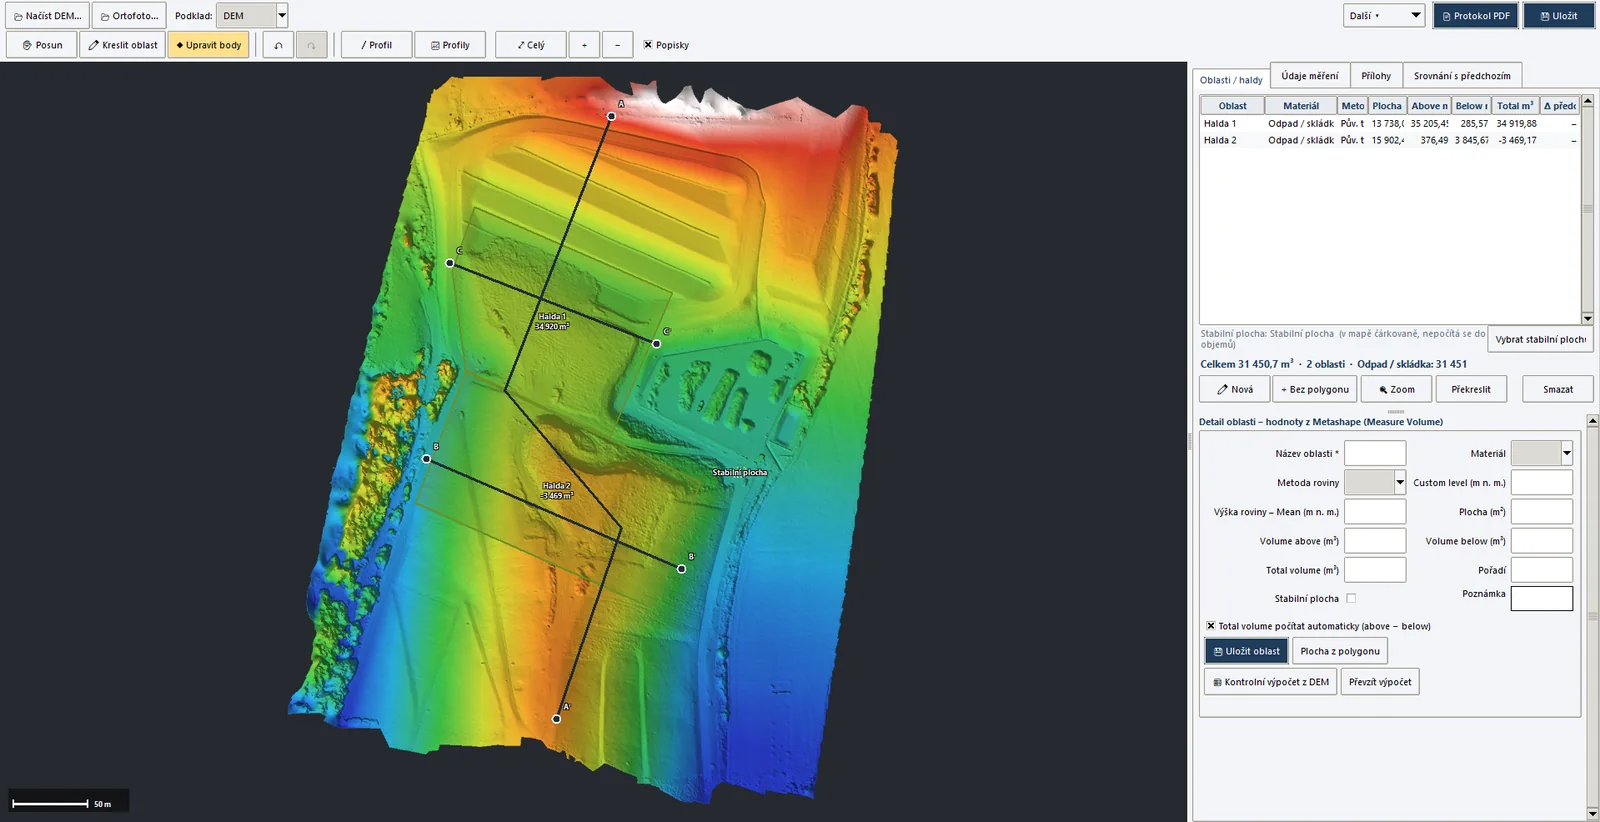
Objem se počítá jako rozdíl mezi digitálním modelem povrchu haldy a referenční plochou — rovinou okolního terénu, modelem z doby před navezením materiálu, nebo modelem z předchozího náletu u pravidelného monitoringu. Software matematicky integruje rozdíl výšek přes celou plochu a výsledkem je objem v m³ — ne odhad, ale výpočet nad reálným povrchem.
Přesnost a protokol
- Vertikální přesnost RTK obvykle kolem ± 2 cm
- Celková odchylka objemu u typické haldy v jednotkách procent
- Protokol popisuje metodiku, referenční plochu i deklarovanou přesnost
- Data ke stažení ve formátech LAS, XYZ, DXF nebo GeoTIFF
Součástí výstupu je vždy protokol, který si může ověřit kdokoli na straně objednatele, auditor nebo geodet — postup je transparentní a opakovatelný.
Potřebujete přesné číslo, ne odhad okem?
Pošlete nám lokalitu a do 24 hodin máte v ruce nabídku letu i termín.
Ceník zaměření kubatur →